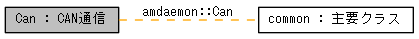【Nuシリーズ用】CAN通信処理を提供するMonostateクラス Can とその関連定義。
[詳解]
|
| enum | amdaemon::CanErrorReport {
amdaemon::CanErrorReport::None,
amdaemon::CanErrorReport::Busy,
amdaemon::CanErrorReport::Unsupported,
amdaemon::CanErrorReport::InvalidParam,
amdaemon::CanErrorReport::Fail,
amdaemon::CanErrorReport::Reserved_05,
amdaemon::CanErrorReport::Reserved_06,
amdaemon::CanErrorReport::Reserved_07,
amdaemon::CanErrorReport::Reserved_08,
amdaemon::CanErrorReport::Reserved_09,
amdaemon::CanErrorReport::Reserved_0A,
amdaemon::CanErrorReport::Reserved_0B,
amdaemon::CanErrorReport::Reserved_0C,
amdaemon::CanErrorReport::Reserved_0D,
amdaemon::CanErrorReport::Reserved_0E,
amdaemon::CanErrorReport::Unknown
} |
| | CAN通信で発生したエラーの種別を表す列挙。 [詳解]
|
| |
| enum | amdaemon::CanTargetType {
amdaemon::CanTargetType::Host,
amdaemon::CanTargetType::Motor,
amdaemon::CanTargetType::Sensor,
amdaemon::CanTargetType::IO,
amdaemon::CanTargetType::Led,
amdaemon::CanTargetType::Reserved
} |
| | CANターゲットの分類を定義する列挙。 [詳解]
|
| |
【Nuシリーズ用】CAN通信処理を提供するMonostateクラス Can とその関連定義。
- 注意
- Nuシリーズでのみ利用可能。
CAN通信で発生したエラーの種別を表す列挙。
| 列挙値 |
|---|
| None |
エラー無し。
|
| Busy |
ボードがビジー状態。
|
| Unsupported |
命令コード非サポート。
|
| InvalidParam |
パラメータ不正。
|
| Fail |
コマンド処理失敗。
|
| Reserved_05 |
予約値。
|
| Reserved_06 |
予約値。
|
| Reserved_07 |
予約値。
|
| Reserved_08 |
予約値。
|
| Reserved_09 |
予約値。
|
| Reserved_0A |
予約値。
|
| Reserved_0B |
予約値。
|
| Reserved_0C |
予約値。
|
| Reserved_0D |
予約値。
|
| Reserved_0E |
予約値。
|
| Unknown |
不明なエラー。
|
CANターゲットの分類を定義する列挙。
CAN共通プロトコル仕様における BD Class を表す。
| 列挙値 |
|---|
| Host |
ホスト。
|
| Motor |
モーターボード。
|
| Sensor |
センサーボード。
|
| IO |
I/Oボード。
|
| Led |
LEDボード。
|
| Reserved |
予約。
|
| const std::size_t amdaemon::MaxCanPacketDataSize |
|
static |
| const std::uint8_t amdaemon::MaxCanPacketPriority |
|
static |
| const std::uint8_t amdaemon::DefaultCanPacketPriority |
|
static |
| const std::uint8_t amdaemon::CanErrorReportCommand |
|
static |
 Can : CAN通信 連携図